El control industrial moderno representa el pilar sobre el cual se sustenta la manufactura automatizada contemporánea. En entornos fabriles donde la precisión milimétrica y la velocidad operativa determinan la rentabilidad, delegar tareas críticas en plataformas electrónicas robustas ya no es opcional, sino una exigencia competitiva insoslayable.
Dentro de este ecosistema tecnológico, los autómatas programables o controladores lógicos programables se han consolidado como el estándar de facto. Su concepción revolucionó las plantas manufactureras al sustituir los complejos tableros de relevadores electromagnéticos por soluciones lógicas fácilmente reprogramables mediante software especializado.
Comprender la arquitectura y operación de estos dispositivos es indispensable para cualquier profesional que aspire a dominar el control industrial. La capacidad de supervisar variables físicas, procesar algoritmos secuenciales y conmutar actuadores de potencia con tiempos de respuesta de milisegundos redefine continuamente los estándares de calidad global.
A lo largo de este artículo, exploraremos los fundamentos que rigen la automatización programable, desglosando la estructura interna, el ciclo de barrido, los lenguajes estandarizados y los protocolos de comunicación que garantizan la estabilidad de cualquier arquitectura de control industrial.
Fundamentos del control industrial mediante controladores programables
En su sentido más amplio, el control industrial abarca el conjunto de métodos, sensores, procesadores y accionamientos destinados a gobernar líneas de producción sin intervención humana constante. Su propósito fundamental radica en mantener variables de proceso dentro de rangos operativos predeterminados de forma segura y eficiente.
Antes de la llegada de los autómatas modernos, el control industrial dependía de intrincados paneles cableados. Cualquier modificación en la secuencia de una máquina requería semanas de recableado manual, soldaduras y pruebas exhaustivas, lo que generaba costos exorbitantes por paro de planta.
La introducción del PLC transformó radicalmente este paradigma productivo. Diseñado específicamente para tolerar ambientes hostiles con ruido electromagnético, vibraciones mecánicas y amplios rangos térmicos, el autómata aportó la flexibilidad del software al riguroso entorno del taller productivo.
Hoy en día, implementar un sistema de control industrial basado en autómatas permite ejecutar diagnósticos en tiempo real, reducir drásticamente los tiempos de mantenimiento correctivo y garantizar una repetibilidad impecable en cada lote fabricado.
Arquitectura de hardware en plataformas de automatización
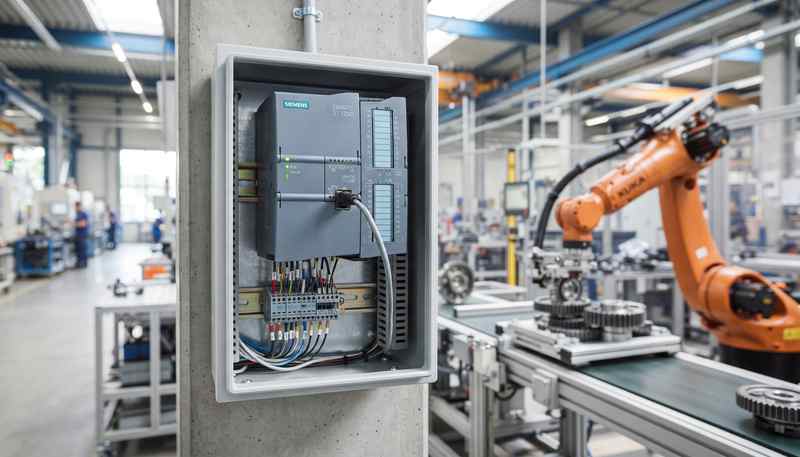
La estructura física de un autómata programable se divide en bloques funcionales claramente delimitados. El núcleo del sistema es la Unidad Central de Procesamiento, encargada de coordinar las operaciones lógicas, ejecutar el programa de usuario y gestionar las comunicaciones internas del equipo.
La memoria interna del procesador resguarda tanto el sistema operativo de bajo nivel como la lógica creada por el integrador. Esta memoria debe ser no volátil o contar con respaldo de batería para preservar los datos de calibración durante cortes repentinos en el suministro eléctrico.
El siguiente componente crucial es la fuente de alimentación regulada. Su función reside en convertir la tensión de red de la planta en voltajes de corriente continua estabilizados, protegiendo los semiconductores sensibles contra sobretensiones transitorias habituales en la red de fuerza.
Módulos de entrada y salida
Los módulos de entrada y salida constituyen el puente directo entre el algoritmo lógico y el entorno operativo real. A través de ellos, el equipo percibe magnitudes del mundo exterior y aplica decisiones físicas sobre la maquinaria conectada.
Las entradas discretas o digitales capturan estados binarios procedentes de interruptores de límite, sensores fotoeléctricos o pulsadores de parada. Por su parte, las entradas analógicas digitalizan señales continuas de corriente o voltaje provenientes de transmisores de presión, nivel y temperatura.
Las salidas reproducen una dinámica similar, activando bobinas de contactores, electroválvulas neumáticas o variadores de frecuencia. En toda instalación de control industrial, estos módulos incorporan aislamiento galvánico u optoacopladores para aislar el procesador contra descargas de alto voltaje.
El ciclo de ejecución cíclico o Scan Time
El funcionamiento interno de un autómata no es asíncrono ni aleatorio; se rige por un ciclo de barrido periódico y determinista, conocido universalmente como scan time. Comprender esta dinámica es vital para evitar fallos de temporización en procesos de alta velocidad.
En la primera etapa del ciclo, la CPU realiza una lectura general de las entradas físicas. El procesador sondea el estado de cada canal físico y copia sus valores lógicos directamente en una región de memoria interna denominada tabla de imagen de entradas.
Durante la segunda fase, el autómata ejecuta secuencialmente las instrucciones del programa de usuario de arriba hacia abajo y de izquierda a derecha. Mientras resuelve la lógica matemática y booleana, el procesador consulta y modifica únicamente la tabla de imagen de memoria, sin interactuar de inmediato con los bornes físicos.
En la tercera fase, el sistema realiza labores de diagnóstico interno y atiende peticiones de red o terminales de operador. Finalmente, durante la etapa de actualización de salidas, el contenido de la tabla de imagen de salidas se vuelca de forma simultánea hacia los módulos de hardware físico.
Dominar los tiempos de ciclo garantiza la solidez del control industrial, pues si una señal transitoria de entrada ocurre y desaparece dentro de una fracción de tiempo inferior al ciclo de barrido, el sistema podría omitir su detección por completo.
Lenguajes de programación bajo la norma IEC 61131-3
Para unificar criterios de diseño a nivel internacional, la Comisión Electrotécnica Internacional promulgó la normativa IEC 61131-3
, la cual define con precisión cinco lenguajes formales para el desarrollo de aplicaciones de automatización.
El diagrama de contactos o lógica Ladder continúa siendo el lenguaje más extendido en la industria manufacturera. Su sintaxis emula el esquema eléctrico de relevadores tradicionales mediante contactos abiertos, cerrados y bobinas, facilitando su comprensión por parte del personal de mantenimiento eléctrico.
El diagrama de bloques funcionales estructura el código mediante cajas operativas interconectadas por líneas de flujo de datos. Es el lenguaje predilecto en aplicaciones de control de procesos continuos donde predominan lazos PID, filtros de señales y cálculos matemáticos complejos.
Por su parte, el texto estructurado ofrece un entorno sintáctico de alto nivel semejante a Pascal o C. Resulta idóneo para implementar algoritmos numéricos densos, manipulación de cadenas de texto y gestión de matrices de datos que serían engorrosas de dibujar en lenguajes visuales.
Finalmente, el lenguaje de lista de instrucciones y la carta funcional de secuencias o SFC completan la norma. SFC destaca en el control industrial por su extraordinaria capacidad para segmentar procesos secuenciales complejos en etapas operativas y transiciones lógicas jerárquicas.
Integración de sensores, actuadores y lazos de regulación
Un autómata aislado de su instrumental periférico carece de utilidad práctica. La verdadera potencia del control industrial emerge cuando el controlador se vincula con la instrumentación de campo para gobernar magnitudes termodinámicas o cinemáticas con alta fidelidad.
En tareas de conmutación secuencial, la lógica booleana resuelve decisiones cotidianas como el arranque escalonado de transportadores o la detección de presencia de botellas. Sin embargo, los procesos continuos requieren la regulación precisa de variables como presión, flujo o pH.
Para estas tareas, el procesador ejecuta algoritmos de control PID. El controlador evalúa constantemente el error existente entre el valor de consigna y la variable de proceso medida por el sensor, calculando una acción correctiva proporcional, integral y derivativa.
Dicha señal calculada se transfiere a un actuador proporcional, como una válvula de control modulante o una compuerta neumática. De este modo, el control industrial asegura que los parámetros se mantengan en el punto óptimo, mitigando perturbaciones externas y previniendo desgastes prematuros.
Redes de comunicación y protocolos de planta
Las fábricas contemporáneas no operan mediante células aisladas; funcionan como entramados coordinados donde múltiples máquinas deben sincronizar sus ritmos productivos. Por ello, las redes digitales constituyen el sistema circulatorio del control industrial actual.
Históricamente, los buses de campo seriales como Modbus RTU, Profibus DP y DeviceNet dominaron las arquitecturas de enlace por su robustez ante interferencias. Estos protocolos permitieron reemplazar kilómetros de cableado punto a punto por un solo par trenzado blindado.
En la actualidad, las variantes de Ethernet industrial en tiempo real, tales como PROFINET, EtherNet/IP y Modbus TCP, lideran el mercado. Estas tecnologías combinan el enorme ancho de banda del estándar Ethernet con mecanismos de sincronización determinista por debajo del milisegundo.
La convergencia hacia estas redes habilita la integración vertical entre el piso de producción y los sistemas informáticos corporativos. Así, los datos generados por el control industrial fluyen sin fricciones hacia plataformas SCADA, sistemas MES y servidores de gestión empresarial tipo ERP.
Mantenimiento, seguridad funcional y buenas prácticas de ingeniería
La implementación de cualquier arquitectura basada en autómatas debe priorizar la protección de los operarios y la salvaguarda de los activos mecánicos. La seguridad funcional no debe considerarse un anexo secundario, sino un principio de diseño rector.
En aplicaciones donde existen riesgos de atrapamiento o sobrepresión crítica, el control industrial estándar no debe asumir las funciones de paro de emergencia. Para tales tareas se deben implementar relevadores de seguridad electromecánicos o autómatas de seguridad certificados bajo normas como ISO 13849.
Asimismo, la fiabilidad de las instalaciones depende de rigurosas rutinas de mantenimiento preventivo. La limpieza periódica de gabinetes, la inspección de ventiladores de refrigeración y la verificación del par de apriete en bornas de conexión evitan desconexiones fortuitas debidas a vibraciones continuas.
Desde la perspectiva del software, la gestión rigurosa de versiones de código y las copias de seguridad periódicas son indispensables. Documentar cada rutina con comentarios explicativos claros reduce sustancialmente el tiempo de diagnóstico cuando surgen fallos intempestivos durante la producción.
El dominio de la automatización programable trasciende el simple acto de conectar cables en una regleta o escribir líneas de código en una pantalla de ingeniería. Exige una visión holística de la ingeniería mecatrónica, capaz de fusionar la sensibilidad analógica de los sensores de campo, el rigor algorítmico del microprocesador y la contundencia mecánica de los actuadores de potencia.
Al dominar la estructuración modular del código, la sincronización temporal del barrido cíclico y las interfaces deterministas de red, cualquier especialista adquiere las competencias necesarias para transformar cadenas de montaje convencionales en infraestructuras inteligentes, sostenibles y altamente productivas preparadas para liderar la evolución técnica del siglo XXI.